Выразим силу упругости из определения механического напряжения и подставим в полученное выражение закон Гука в виде (1), тогда
Из (1) следует, что коэффициент жесткости цилиндра выражается через его геометрические размеры следующим образом
1.1.2
Энергия упругих деформаций выражается по известной формуле П (Физика – 9, с. 168). Во избежание путаницы с модулем Юнга будем в дальнейшем обозначать потенциальную энергию упругих деформаций через
ПП
Подставляя в (3) полученное выражение (2) для коэффициента жесткости, находим
П
– где – объём рассматриваемого цилиндра.
Для нахождения объёмной плотности энергии упругих деформаций (т.е. энергии упругих деформаций, заключенной в единице объёма деформированной среды) необходимо взять отношение (4) к рассматриваемому объёму
Как следует из (5), плотность энергии упругих деформаций изменяется от точки к точке, если изменяется механическое напряжение или относительная деформация в образце.
2. Деформации и движение.
Поясним сначала, что следует понимать под относительной деформацией , которая является функцией координаты.
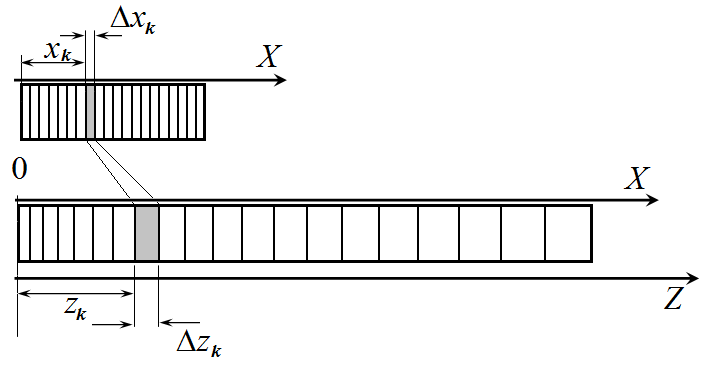
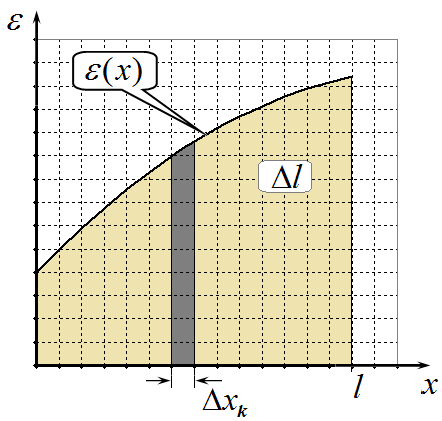
Свяжем ось со стержнем, начало оси совместим с левым торцом стержня (см. рис). Мысленно разобьем недеформированный стержень на тонкие слои одинаковой толщины . Пронумеруем эти слои индексом . Выделим один из этих слоев, координату которого обозначим .
Теперь представим, что стержень подвергся неоднородной деформации, например,
удлинению под действием собственного веса. Тогда границы каждого слоя сместились,
причем на разные расстояния. Введем новую неподвижную ось , ось же , по-
прежнему, считаем связанной со стержнем, иными словами будем считать, что она
деформировалась вместе со стержнем. Пусть координата левой стороны выделенного слоя
приняла значение , а его толщина стала равной . Тогда абсолютная деформация
этого слоя равна , соответственно относительная деформация
Если толщины выделенных слоев считать бесконечно малыми, то вместо номера слоя ,
можно его характеризовать координатой и говорить об относительной деформации, как
функции .
Зная относительную деформацию как функцию
координаты, не сложно найти удлинение всего стержня.
Так удлинение выделенного участка равно ,
а полное удлинение находится суммированием по всем
слоям, т.е.
Если слои считать бесконечно тонкими, а деформацию
функцией координаты, то полное удлинение станет
равным площади под графиком зависимости .
Также из формулы можно выразить зависимость новой
координаты слоя через относительную деформацию :
где суммирование ведется по всем предшествующим слоям. При бесконечно малых
ширинах слоев сумма в формуле (8) может быть выражена, как площадь под графиком
зависимости в интервале от 0 до .
Теперь можно приступить к непосредственному решению второй части задачи.
Решим эту задачу в общем
виде (что не запрещает решать
каждый случай отдельно).
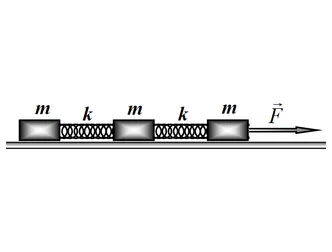
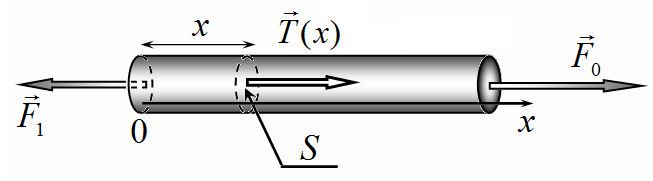
Итак, к правому торцу
стержня приложили силу , а к
левому .
В течении некоторого промежутка времени разные части стержня будут двигаться
с разными скоростями, что приведет к возникновению деформаций внутри стрежня. По
прошествии некоторого промежутка времени деформации стабилизируются, после чего
скорости всех точек стержня будут одинаковы, следовательно, будут одинаковы и их
ускорения. Исходя из этого условия и с помощью второго закона Ньютона, мы сможем
найти распределение сил упругости внутри стержня. Далее с помощью закона Гука мы
сможем найти распределение относительных деформаций, что позволит нам рассчитать
все требуемые характеристики.
Выделим участок стержня длиной , начиная от его левого торца. На основании 2
закона Ньютона можно записать уравнение
где - масса выделенной части стержня ( - масса всего стержня), - сила упругости, действующая со стороны правой части стержня, - ускорение стержня. Ускорение можно найти, записывая уравнение 2 закона Ньютона для всего стержня:
Теперь из уравнения (9) можно найти зависимость силы упругости внутри стержня, как функцию координаты
Переход к относительной деформации определяется очевидной цепочкой преобразований:
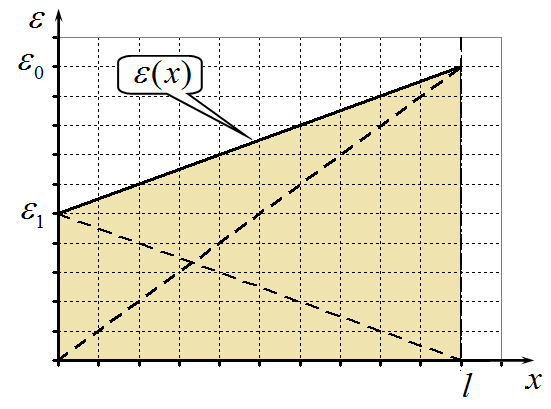
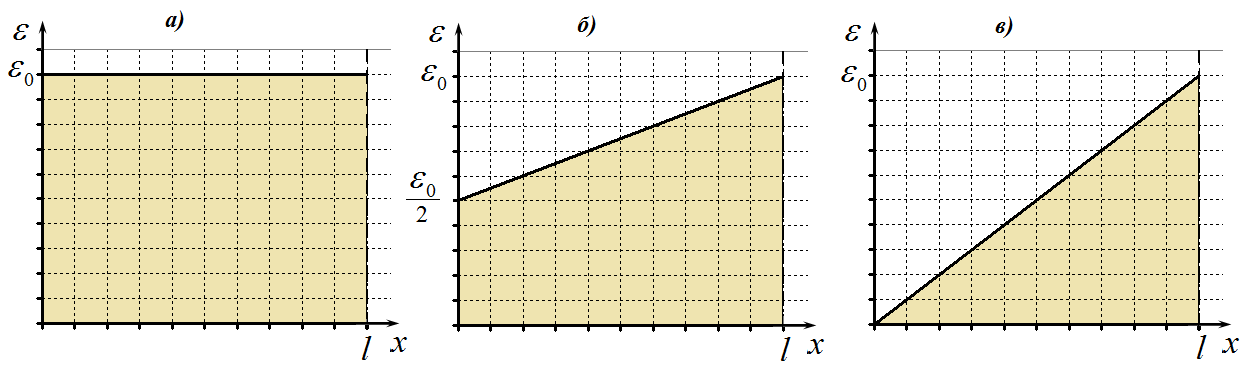
где обозначено , - относительные деформации, создаваемые постоянными силами , соответственно. График этой зависимости представляет собой прямую линию. Интересно отметить, что для относительных деформаций справедлив принцип суперпозиции (что следует из линейности закона Гука): сила приводит к возникновению деформаций, линейно уменьшающихся от максимального значения в месте ее приложения (т.е. на правом торце) до нуля на противоположном торце; аналогично ведут себя деформации, создаваемые силой : от максимального значения на левом торце, до нуля на правом.
Графики функции и ее составляющих приведены на рисунке.
Как уже было отмечено, площадь под графиком равна полному удлинению стержня. В данном случае оно рассчитывается по формуле
Для расчета энергии деформаций необходимо воспользоваться формулой для объемной плотности энергии (5). Полная энергия может быть найдена посредством вычисления суммы
Подставляя выражение для зависимости , получим
Рассмотрим смысл полученного выражения. Первое слагаемое – полная энергия деформаций, обусловленных силой ; второе - полная энергия деформаций, обусловленных силой ; третье – дополнительное слагаемое, «перекрестный» член! Так как плотность энергии нелинейно зависит от относительной деформации, то для полной энергии принцип суперпозиции не «работает», что и иллюстрируется появлением третьего слагаемого!
Первые сумма может быть вычислена с помощью приведенной математической подсказки:
Вторая сумма имеет то же значение – какая разница суммировать слева направо, или справа налево? Третья также может быть вычислена без особых проблем:
Для полной энергии деформаций получаем формулу:
Если, наконец, подставить выражения для через действующие силы, то получим окончательную формулу:
Три случая, приведенные в условии задачи различаются только значением силы , поэтому требуемые ответы могут быть сведены в таблицу:
а)
б)
в)
номер
(18)
(19)
(20)
Требуемые графики показаны на рисунке.
1.3
1.3 Разгон и деформации
1.3.1
Характерное время установления равновесия может быть оценено, как время распространения упругой волны по всему стержню:
где - скорость звука в материале стержня.
1.3.2
Сначала будем считать, что равновесные деформации стержня устанавливаются мгновенно. В этом случае энергия упругих деформаций определяется формулой (20в) . Кинетическая энергия стержня изменяется по закону
кин
Приравнивая ее к потенциальной энергии деформаций, получим уравнение
Учитывая, что масса стержня , из уравнения (23) найдем
Из полученной оценки следует, что равенство кинетической и потенциальной энергий достигается быстрее, чем волна деформаций достигнет конца стержня, то есть еще до того, как весь стержень придет в движение.
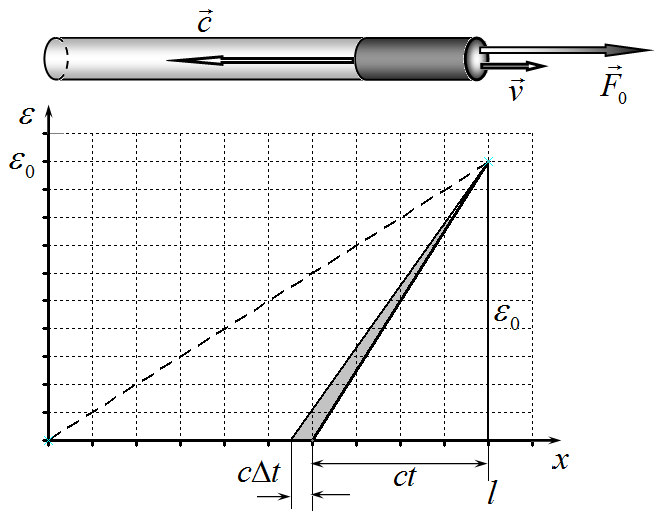
Следовательно, необходимо рассмотреть процесс распространения упругой волны в стержне. Для строгого решения такой задачи следует решать волновое уравнение, описывающее процесс распространения деформаций. Однако для получения оценок можно предложить следующую упрощенную модель распространения: упругая волна движется вдоль стержня со скоростью звука от торца, к которому приложена сила . Этот торец стержня движется с некоторой скоростью (второй торец покоится до тех пор, пока волна деформаций его не достигнет!) В качестве основного упрощающего допущения, будем считать, что в возмущенной части стержня (длиной ) успевает произойти установление равновесного распределения относительных деформаций. Иными словами, график зависимости деформаций от координаты имеет вид отрезка прямой, нижний конец которого смещается к началу
координат со скоростью звука (см. рис). Как было показано ранее смещение конца стержня численно равно площади под графиком зависимости . В рамках предложенной модели это смещение равно
где , по-прежнему.
Откуда следует, что конец стержня, к которому приложена сила, движется с постоянной скоростью
до тех пор, пока волна деформаций не достигнет противоположного конца стержня.
Другие точки стержня (до которых дошло возмущение) движутся с меньшими скоростями. Поэтому кинетическая энергия стержня, точнее его движущей части может быть записана в виде
кин
где - масса движущейся части, - средний квадрат скорости этой части стержня.
В принципе, в рамках нашей модели можно найти и распределение скоростей и вычислить точное значение среднего квадрата, но для оценки можно принять, тогда кинетическая энергия стержня возрастает со временем по закону (с учетом выражения для скорости звука)
кин
Для «треугольного» распределения деформаций потенциальная энергия была посчитана ранее (формула 20в)), которая в данном случае дает выражение
Сравнение эти двух выражение приводит к выводу: во время распространений волны потенциальная энергия деформаций всегда превышает кинетическую энергию!
К моменту , когда волна достигает конца стержня, потенциальная энергия достигает своего максимального значения, а весь стержень приобретает скорость, рассчитанную по формуле (26). Далее, так как установилось равновесное распределение деформаций. стержень начинает двигаться как единое целое с постоянным ускорением . Чтобы кинетическая энергия стержня стала равной его потенциальной энергии его скорость должна достичь величины , которую можно найти из условия
Так как к моменту скорость стержня определяется формулой (26), и стержень движется с ускорением
Отметим, что точное значение
То время , которое потребуется, чтобы достичь нужной скорости, находится из уравнения
Прибавляя время разгона , получим окончательную оценку искомого времени
В заключение отметим, что результат зависит от используемой модели, однако можно считать, что оценка времени в общем виде имеет вид
Где — безразмерный коэффициент незначительно превышающий 1.